
Cum creează mașina imaginea 360° văzută de sus, fără o cameră pe plafon
26 septembrie 2026 · 5min de citire · Redacția CautiMasina.ro
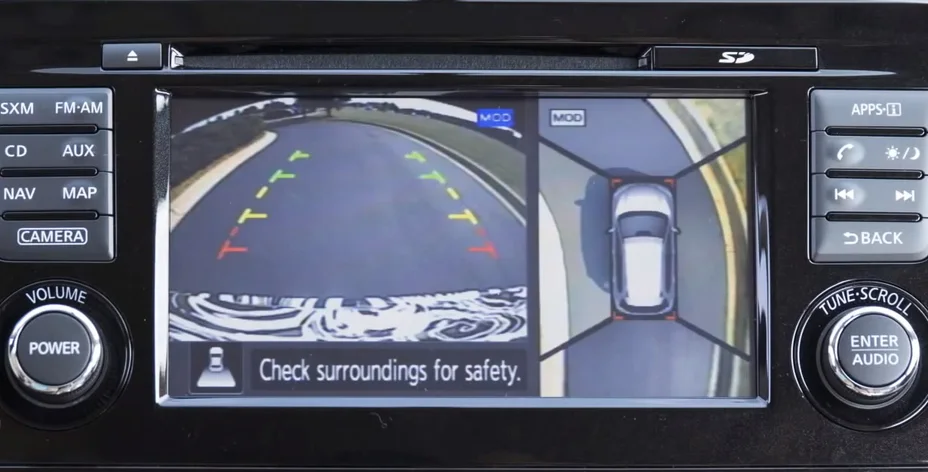
Nissan Around View Monitor afișează alături imaginea compusă de sus și fluxul camerei din spate. Sursa imaginii: Nissan News, material oficial pentru presă
Cum creează mașina imaginea 360° văzută de sus, fără o cameră pe plafon
Imaginea în care mașina pare filmată direct de deasupra nu vine de la o cameră ascunsă pe plafon și nici de la o dronă. Un sistem de vedere 360° folosește, de regulă, patru camere cu unghi foarte larg: una în față, una în spate și câte una sub fiecare oglindă laterală. Calculatorul mașinii transformă și unește fluxurile video într-o perspectivă virtuală.
Rezultatul este util la parcare, lângă borduri și în pasaje înguste, dar rămâne o reconstrucție. Software-ul presupune în multe cazuri că terenul din jur este plat. Din acest motiv, un stâlp, un pieton sau partea superioară a unei mașini poate părea întinsă, înclinată ori tăiată la zona în care se întâlnesc două imagini.
Unde sunt montate camerele
Configurația clasică are camera frontală în grilă sau în bara de protecție, camera din spate lângă mânerul hayonului ori deasupra numărului și două camere orientate în jos în carcasele oglinzilor. Bosch descrie un sistem cu patru camere de proximitate, fiecare având un câmp vizual de 190 de grade. Zonele lor se suprapun, astfel încât calculatorul să poată găsi aceleași repere în două fluxuri vecine.
Texas Instruments arată că sistemele pot folosi între patru și șase camere fisheye. Obiectivul foarte larg capturează mult din apropierea mașinii, însă produce imaginea curbată cunoscută de la un vizor panoramic. Aceasta nu poate fi pusă direct pe ecran ca o hartă de sus.
Toate fluxurile ajung într-o unitate electronică de procesare. Pe lângă camere, unele configurații folosesc senzorii ultrasonici pentru distanța până la obstacol. Informația ultrasonică poate desena avertizări sau poate susține frânarea la viteze mici, dar nu creează textura video a asfaltului.
Primul pas: corectarea obiectivului fisheye
Procesorul știe poziția, orientarea și caracteristicile optice ale fiecărei camere. În etapa de calibrare, software-ul determină cum se curbează liniile în fiecare obiectiv și aplică transformarea inversă. O bordură arcuită în cadrul brut este îndreptată înainte de compunerea imaginii finale.
Documentația tehnică Texas Instruments numește această etapă „lens distortion correction”. Ea este urmată de transformarea perspectivei: pixelii filmați dintr-un unghi apropiat de orizontală sunt reproiectați ca și cum ar fi priviți vertical. Fiecare cameră primește propria matrice de transformare, deoarece poziția și unghiul ei diferă.
Calibrarea de fabrică se poate face cu panouri așezate în jurul vehiculului, vizibile simultan pentru camerele vecine. Calculatorul identifică puncte comune și stabilește unde trebuie să ajungă ele în imaginea de sus. Parametrii rezultați sunt salvați și reutilizați în timp real.
Cum sunt lipite cele patru imagini
După corecția geometrică, fiecare flux acoperă o porțiune din suprafața virtuală din jurul mașinii. Regiunile comune sunt suprapuse, iar algoritmul alege sau combină pixelii pentru a evita o tăietură evidentă între față, lateral și spate.
Geometria nu este suficientă. Două camere pot vedea aceeași linie de parcare cu expuneri și nuanțe diferite, mai ales dacă una privește spre soare. „Alinierea fotometrică” descrisă de Texas Instruments corectează diferențele de luminozitate și culoare. Apoi, un algoritm de blending estompează trecerea dintre fluxuri.
Mașina din centrul ecranului este de obicei un model grafic, nu o fotografie făcută de sus. Camerele sunt montate pe caroserie și nu pot filma propriul plafon în perspectiva afișată. Producătorul suprapune o reprezentare a modelului pentru ca șoferul să înțeleagă poziția roților și distanța față de obiectele din jur.
De ce obiectele înalte se deformează
O vedere 2D clasică proiectează imaginile pe un plan al solului. Marcajele, asfaltul și baza unei borduri se aliniază bine deoarece sunt aproape de acel plan. Partea superioară a unui stâlp se află însă la altă înălțime, iar transformarea o mută într-o poziție aparentă diferită. De aici efectul de „aplecare” spre exterior.
Îmbinările dintre camere sunt o altă limitare. Manualul Nissan avertizează că un obiect înalt aflat lângă marginea dintre două zone poate să nu apară complet. Volvo spune la rândul său că există sectoare oarbe în „cusăturile” dintre fluxuri și că un obstacol poate fi detectat abia când ajunge foarte aproape.
Sistemele 3D încearcă să reducă problema. Bosch proiectează imaginile pe o plasă dinamică din jurul modelului virtual al mașinii, iar soluția Texas Instruments folosește o suprafață asemănătoare unui bol: plată lângă vehicul și ridicată spre exterior. Șoferul poate primi astfel un unghi rotit, dar perspectiva rămâne generată din aceleași camere joase.
Ce poate strica alinierea
Poziția camerei trebuie să coincidă cu parametrii memorizați. Dacă o oglindă este pliată, o ușă rămâne deschisă sau o cameră este deplasată după un impact, imaginea acelei laturi poate deveni inutilă ori îmbinările pot fi decalate. O înlocuire de oglindă, grilă, bară sau hayon poate necesita calibrare conform procedurii constructorului.
Murdăria, picăturile, zăpada și gheața nu sunt eliminate prin software. O pată mică pe obiectiv poate ascunde o zonă mult mai mare din apropierea mașinii. Lumina puternică directă, întunericul și diferențele de expunere pot reduce claritatea, chiar dacă procesorul încearcă să uniformizeze cadrele.
La o mașină second-hand, verificarea se face pe o suprafață cu linii drepte. Bordurile și marcajele ar trebui să continue rezonabil peste zonele de îmbinare. O ruptură mare, o imagine rotită sau o latură neagră poate indica o cameră blocată, mutată ori necalibrată.
Sistemul ajută, dar nu măsoară perfect distanța
Imaginea de sus este o asistență pentru viteze mici. Nu trebuie folosită ca unic reper, deoarece distanța aparentă poate diferi de cea reală, iar obiectele pot dispărea în zonele de tranziție. O privire directă, oglinzile și senzorii de parcare rămân necesari.
Nissan a anunțat prima sa implementare de serie Around View Monitor pe Elgrand în Japonia în 2007. De atunci, principiul cu patru camere a rămas recognoscibil, în timp ce rezoluția, procesarea 3D, detectarea obiectelor și perspectivele virtuale au evoluat. Trucul vizual este matematic: corectare de lentilă, transformare de perspectivă, potrivire a culorilor și compunere în timp real.
